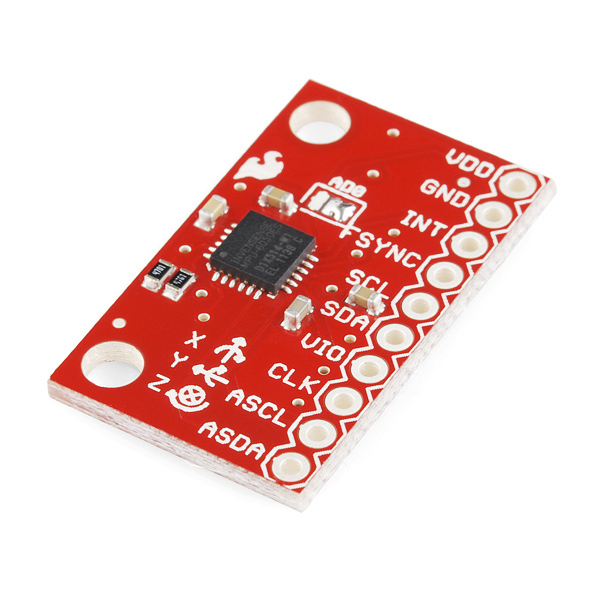
El instrumento encargado de alimentar el control de estabilidad será un circuito integrado llamado MPU6050. Mediante la combinación de un giróscopo de 3 ejes y un acelerómetro de 3 ejes en la misma matriz de silicio, junto a un procesador digital de movimiento (DMP) permite procesar algoritmos complejos eliminando los errores de cruce de ejes.


Las hélices son de variada forma y dimensiones. Características que influyen significativamente en el rendimiento de los motores y el sistema.
Indicación de las hélices:• SF: Slow Fly
• HF: Hyper Drive
• DD: Direct Drive
Otra característica importante a tener en cuenta en las características de las hélices son el paso y el diámetro de las mismas. Un diámetro pequeño proporciona reacciones más rápidas, pero menor empuje. Mientras que un diámetro mayor, caracteriza movimientos más lentos pero con mayor empuje a bajas velocidades. En el caso del paso, es la velocidad de avance.

Dado el consumo de los motores previstos, es necesario colocar un
controlador de velocidad electrónico (ESC) que admita dicha corriente.
Las mismas especificaciones del motor indican un rango de
controladores entre 20 y 30A. Por cuestiones de peso (18grs) y desempeño se opta
por el siguiente
HobbyKing
20A BlueSeries Brushless Speed Controller.
 La elección de los motores es un punto importante al momento
de seguir el desarrollo. Se debe logar la sustentación del móvil y permitir la
maniobra del mismo. Lo que además condicionará las baterías, desarrollado más
adelante.
Las especificaciones dadas por el fabricante son las
siguientes:
·
Modelo:
·
Kv: 1000 rpm/v

Lo primero a definir en el proyecto es la estructura y dimensiones con la que se espera trabajar. Dichas variables estarán sujetas al peso del sistema, variable que será de importancia más adelante.
Una estructura muy pequeña acarrea problemas de miniaturización y el espacio disponible para su desarrollo. Por lo contrario una estructura grande, significa mayor peso, por lo tanto motores más potentes con mayores consumos suministrados por baterías más pesadas.
 Claramente el nuevo proyecto que se encuentra en ejecución (CUADRICOPTERO), implica comenzar a utilizar muchas herramientas nuevas que serán muy útiles. Una de ellas es Matlab, un procesador matemático muy potente con soluciones para todo tipo de situaciones.
¿Qué es Matlab?
MATLAB (abreviatura de MATrix LABoratory, "laboratorio de matrices") es una herramienta de software matemático que ofrece un entorno de desarrollo integrado (IDE) con un lenguaje de programación propio (lenguaje M). Está disponible para las plataformas Unix, Windows y Mac OS X.
Entre sus prestaciones básicas se hallan: la manipulación de matrices, la representación de datos y funciones, la implementación de algoritmos, la creación de interfaces de usuario (GUI) y la comunicación con programas en otros lenguajes y con otros dispositivos hardware. El paquete MATLAB dispone de dos herramientas adicionales que expanden sus prestaciones, a saber, Simulink (plataforma de simulación multidominio) y GUIDE (editor de interfaces de usuario - GUI). Además, se pueden ampliar las capacidades de MATLAB con las cajas de herramientas (toolboxes); y las de Simulink con los paquetes de bloques (blocksets).
 Cuando se utiliza distintas máquinas y/o sistemas operativos para trabajar, existen muchos programas para compartir documentos y demás cosas entre sistemas y computadoras. Pero muchas veces necesitamos las herramientas que se utilizan en la nube. Un buen método para compartir las herramientas web es hacerlo mediante las configuraciones de Chrome, ya sea la página de inicio, mails, favoritos y demás.
Lo bueno de esto es que también lo podemos compartir con otra PC con Linux, donde corra Chromium. Si así es, el usuario que se utiliza para entrar en Chrome, puede utilizarse de la misma manera para hacerlo en Chromium y de esta manera seguir teniendo todas las mismas herramientas sin la necesidad de alguna configuración extra.

Cómo vamos a estar emulando sobre la arquitectura intel. Es necesario tener a mano un ensamblador de assembler.
En esta oportunidad el indicado es NASM:
apt-get install nasm
El Netwide Assembler o NASM, es un ensamblador libre para la plataforma Intel x86. Puede ser usado para escribir programas tanto de 16 bits como de 32 bits (IA-32). En el NASM, si se usan las bibliotecas correctas, los programas de 32 bits se pueden escribir de una manera tal para que sean portables entre cualquier sistema operativo x86 de 32 bits. El paquete también incluye un desensamblador, el NDISASM.
 Ya que va a ser necesario realizar algunas pruebas del proyecto CUADRICÓPTERO sobre una PC con linux. No sería mala idea instalar un emulador de arquitectura intel. En este caso el llamado Bochs (Para más info recomendable ver en wikipedia, http://es.wikipedia.org/wiki/BOCHS).
Se supone que esto va a crecer por lo que sería conveniente generarle un índice donde aparente estar todo correctamente ordenado.
Los títulos que no tienen link, es porque todavía no llegó esa etapa del proyecto. Figuran simplemente para identificar el orden, que no es cronológico.
Los títulos que no tienen link, es porque todavía no llegó esa etapa del proyecto. Figuran simplemente para identificar el orden, que no es cronológico.
Suscribirse a:
Entradas (Atom)