Mostrando entradas con la etiqueta Cuadricoptero. Mostrar todas las entradas
Mostrando entradas con la etiqueta Cuadricoptero. Mostrar todas las entradas

Al momento de comenzar un proyecto nuevo es necesario realizar las configuraciones iniciales para trabajar en el ide. En este caso el LCPXpresso sobre un micro NXP LPC1769.
Workspace
El workspace es el entorno de trabajo. Se refiere simplemente a una carpeta del directorio donde se alojarán todos los archivos de los distintos proyectos que se realizan.
Al iniciar el programa suele preguntar con cuál workspace se quiere trabajar o una vez abierto se puede cambiar o crear uno nuevo.
File>>Switch Workspace y se puede elegir alguno de los que estén creados.

 La batería entrega 11,1v, con la cual se alimentan los motores. Para la electrónica que incorpora el sistema es necesaria una tensión inferior de 3,3V.
La tensión entre el pin de ajuste y salida es siempre de 1,25V (tensión establecida internamente por el regulador), y en consecuencia la corriente que circula por el resistor R1 es:
I_R1=V/R_1 =1,25V/R_1
Esta misma corriente es la que circula por R2. Entonces la tensión en R2:
〖VR〗_2=〖IR〗_1 xR_2
Si se sustituye IR1 en la última fórmula se obtiene la siguiente ecuación:
〖VR〗_2=1,25Vx R_2/R_1
Como la tensión de salida es:
V_out=〖VR〗_1+〖VR〗_2=1,25V+1,25V R2/R1=1,25V(1+R_2/R_1 )
De esta última fórmula se ve claramente que si se modifica R2 (resistencia variable), se modifica la tensión Vout.
Se ha despreciado la corriente (IADJ) que circula entre el pin de ajuste (ADJ) y la unión de R1 y R2. Esta corriente se puede despreciar, tiene un valor máximo de 100 uA y permanece constante con la variación de la carga y/o de la tensión de entrada.
Con el propósito de optimizar la regulación, el resistor R1 se coloca lo más cercano posible al regulador, mientras que el terminal que se conecta a tierra del resistor R2 se lo conecta lo más cercano posible a la conexión de tierra de la carga
 La batería no es un punto menor a la hora de mencionar la estructura. Es un elemento importante ya que será el encargado de mantener en funcionamiento todo el sistema y a su vez es un elemento significativo en su peso.
Debido a las ventajas de peso y potencia que se obtiene con baterías LIPO, se utilizará este tipo de tecnología. Las más representativas son:
- Alta densidad de energía, prácticamente duplica a las de NiMh.
- Menor volumen y ofrecen un formato más práctico.
- Alto nivel de descarga
- Alto nivel de voltaje por célula, lo que permite mayores voltajes en menor espacio.
- Resistencia interna pequeña, mejorando el aprovechamiento de la energía disponible.
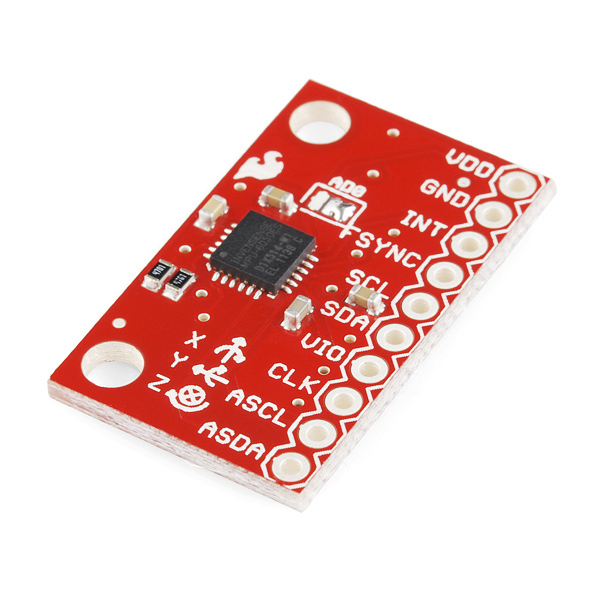
El instrumento encargado de alimentar el control de estabilidad será un circuito integrado llamado MPU6050. Mediante la combinación de un giróscopo de 3 ejes y un acelerómetro de 3 ejes en la misma matriz de silicio, junto a un procesador digital de movimiento (DMP) permite procesar algoritmos complejos eliminando los errores de cruce de ejes.

Las hélices son de variada forma y dimensiones. Características que influyen significativamente en el rendimiento de los motores y el sistema.
Indicación de las hélices:• SF: Slow Fly
• HF: Hyper Drive
• DD: Direct Drive
Otra característica importante a tener en cuenta en las características de las hélices son el paso y el diámetro de las mismas. Un diámetro pequeño proporciona reacciones más rápidas, pero menor empuje. Mientras que un diámetro mayor, caracteriza movimientos más lentos pero con mayor empuje a bajas velocidades. En el caso del paso, es la velocidad de avance.

Dado el consumo de los motores previstos, es necesario colocar un
controlador de velocidad electrónico (ESC) que admita dicha corriente.
Las mismas especificaciones del motor indican un rango de
controladores entre 20 y 30A. Por cuestiones de peso (18grs) y desempeño se opta
por el siguiente
HobbyKing
20A BlueSeries Brushless Speed Controller.
 La elección de los motores es un punto importante al momento
de seguir el desarrollo. Se debe logar la sustentación del móvil y permitir la
maniobra del mismo. Lo que además condicionará las baterías, desarrollado más
adelante.
Las especificaciones dadas por el fabricante son las
siguientes:
·
Modelo:
·
Kv: 1000 rpm/v

Lo primero a definir en el proyecto es la estructura y dimensiones con la que se espera trabajar. Dichas variables estarán sujetas al peso del sistema, variable que será de importancia más adelante.
Una estructura muy pequeña acarrea problemas de miniaturización y el espacio disponible para su desarrollo. Por lo contrario una estructura grande, significa mayor peso, por lo tanto motores más potentes con mayores consumos suministrados por baterías más pesadas.
Se supone que esto va a crecer por lo que sería conveniente generarle un índice donde aparente estar todo correctamente ordenado.
Los títulos que no tienen link, es porque todavía no llegó esa etapa del proyecto. Figuran simplemente para identificar el orden, que no es cronológico.
Los títulos que no tienen link, es porque todavía no llegó esa etapa del proyecto. Figuran simplemente para identificar el orden, que no es cronológico.

Como todo proyecto es importante mantenerlo actualizado y con el backup necesario. Al momento de trabajar solo, no es complicado ser ordenado con uno mismo. Pero si se trabaja con el grupo de colaboradores y hay que reportar actualizaciones y nuevos estados es importante tener una herramienta que pueda brindar la comodidad de subversiones.
Debido a que este proyecto estará montado sobre Linux en su distribución Debian (KDE estable), una buena herramienta que corre sobre este sistema es el SVN.
 El LPC1769 LPCXpresso board de NXP es un microcontrolador ARM de la familia Cortex-M3 diseñado para hacer lo más amigable posible la iniciación en esta familia. Lo interesante de la placa es que trae incorporado el JTAG debugger además de incluir un IDE (Eclipse) basado en Code Red.
Las características generales del 1769 son 64 kB SRAM, 512 kB Flash, 4xUART, 3xI2C, SPI, 2xSSP, 2xCAN, PWM, USB 2.0 Device/Host/OTG, RTC, Ethernet, I2S, etc.
Overview
El nuevo proyecto trajo con sigo un nuevo mundo. Linux, específicamente su distribución Debian. Todo indica que será necesario montar todo el análisis del proyecto en este sistema. Veamos de que se trata.
Hacer particiones para instalar más de un sistema operativo en una misma PC, puede llegar a ser un poco molesto y hasta caótico si no se sabe lo que se está haciendo. Por lo que para hacer algunas pruebas o solo utilizarlo de vez en cuando es recomendable, instalar un segundo sistema operativo, por ejemplo Debian, desde una PC virtual. Un generador muy conocido y gratiuto es el VirtualBox de Oracle.
Todo indica que el tiempo se va a poder utilizar para realizar algunas ideas que hace tiempo están sobrevolando la cabeza. Justamente de volar se trata este nuevo proyecto, un cuadricóptero.
Cómo de costumbre busco un hilo conductor el cual seguir, ya que hoy en día no tiene sentido realizar lo que ya está hecho, sino ahorrar ese tiempo para mejorar otros puntos. El hilo conductor por el momento será el siguiente sitio que se ve bastante bien armado:
Suscribirse a:
Entradas (Atom)